


>
Actualidad>
Ciencia y Tecnología>
Robots agrícolas GUSS de John Deere: autonomía y pulverización de precisión para frutales y viñedosdomingo, 13 de septiembre 2026
Robots agrícolas GUSS de John Deere: autonomía y pulverización de precisión para frutales y viñedos
Los robots GUSS de John Deere aplican pulverización autónoma y ahorran hasta 50% de agua y químicos.
Ciencia y Tecnología
Por: Yexika Montilla | 20 de diciembre 2025 | 16:37
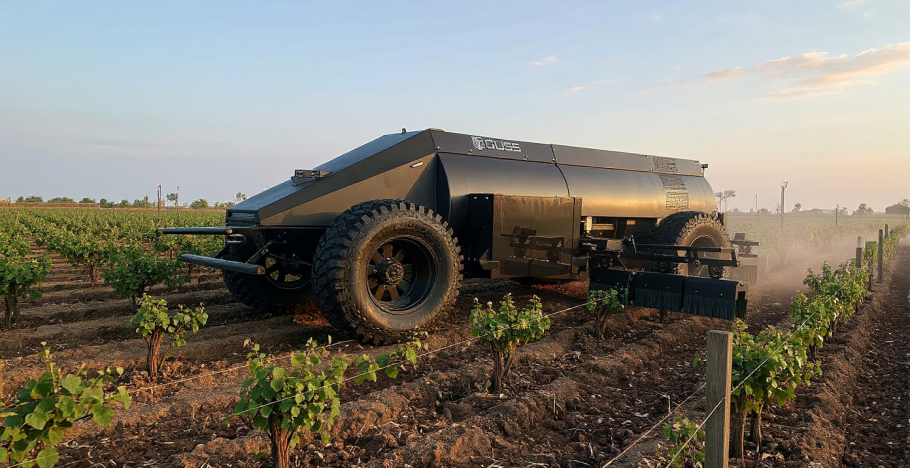
Pie de foto: Los pulverizadores autónomos GUSS mantienen trayectoria entre árboles, detectan obstáculos y ajustan dosis según densidad de copa. La autonomía libera mano de obra y mejora la trazabilidad en frutales y viñedos.
Los GUSS son pulverizadores autónomos para cultivos de alto valor que combinan RTK, LiDAR y control por software. Un operador puede supervisar hasta ocho unidades; la integración con Smart Apply apunta a recortes relevantes de agua y químicos. En España, el Innovation Center de Parla ya muestra el potencial de esta robótica aplicada al campo.
John Deere consolidó en 2025 su apuesta por la autonomía en cultivos de alto valor con la compra de GUSS Automation, firma californiana especializada en pulverización sin conductor. La operación refuerza su portafolio de agrobots para viñedo, almendro o cítricos y alinea la estrategia de la compañía con la escasez de mano de obra, el alza de costes y los objetivos de reducción de insumos en explotaciones intensivas. En paralelo, la multinacional ha puesto el foco en Europa mediante su centro de innovación de Parla (Madrid), que organiza jornadas técnicas en agricultura de precisión y sirve de escaparate para tecnologías de aplicación avanzada. El valor tecnológico de GUSS no está solo en “quitar al conductor”, sino en cómo decide, dosifica y documenta cada tratamiento: sensores, arquitectura de seguridad y un ecosistema de datos capaz de cerrar el ciclo de la pulverización de precisión.
Qué es un GUSS y cómo “ve” el campo
GUSS (Global Unmanned Spray System) es una plataforma autónoma de pulverización que navega por hileras de frutales con una fusión de señales GNSS RTK (centimétricas) y percepción con LiDAR. El vehículo mantiene trayectoria y separación respecto al cultivo, detecta obstáculos y activa paradas de seguridad si hay riesgo de colisión o pérdida de señal. El núcleo de control ejecuta mapas de misión y reglas de operación, mientras un operador remoto vigila estado, velocidad y tasa de aplicación. La clave para escala operativa es el modo “supervisión”: desde un portátil, un técnico puede monitorizar hasta ocho unidades en tiempo real, con alertas visuales y acústicas ante incidencias, elevando la productividad sin multiplicar personal. Esta arquitectura libera al operario de la exposición directa a fitosanitarios y homogeneiza las pasadas, reduciendo errores humanos y tiempos muertos propios de la conducción manual.
Hardware y arquitectura de potencia: por qué importa el motor
Aunque la propuesta de valor de GUSS se apoya en percepción y software, el hardware condiciona la estabilidad de caudal y la calidad de la nube de tratamiento. Las fichas técnicas de la primera generación citan depósitos en torno a 600 galones (≈2.270 L) y motorización Cummins 173 hp, con ventiladores y transmisión capaces de sostener velocidades de 8–12 km/h según el marco y el cultivo. Ese margen de potencia no solo mueve la máquina: alimenta bombas, ventilación y el sistema eléctrico de sensórica, manteniendo estable la atomización bajo carga. La sincronía entre potencia mecánica y control de boquillas es crítica para sostener presión y tamaño de gota en escenarios de pendiente o follaje denso. En líneas estrechas, la versión Mini GUSS replica la arquitectura con huella más compacta; Herbicide GUSS añade barras y sensores de maleza para tratamientos dirigidos a suelo.
De “apuntar y rociar” a “medir y decidir”: el sistema de aplicación
La capa de aplicación sustituye decisiones del operario por lógica de sensores + control. Los GUSS combinan LiDAR para estimar volumen/ densidad de copa con modulación por pulsos (PWM) en boquillas que ajustan el caudal en milisegundos, manteniendo patrón y tamaño de gota con independencia de la presión. El resultado es un perfil de dosis que aumenta en zonas de mayor biomasa y reduce en claros, con registros de caudal, meteorología operativa y ubicación sincronizados al final de la jornada. En el caso de Herbicide GUSS, los sensores de malas hierbas activan la pulverización solo cuando hay detección, convirtiendo una labor continua en “spot spraying” sin intervención humana directa. Esta granularidad técnica es la base para indicadores de cumplimiento, trazabilidad y auditoría que demandan cooperativas, certificadoras y administraciones públicas.
Supervisión multiunidad y seguridad funcional
En explotación real, la autonomía se diseña para ser supervisada, no desentendida. El operador remoto gestiona rutas y velocidades y recibe alertas si un robot entra en estado de fallo, si la cobertura GNSS cae o si la telemetría detecta caudal fuera de rango. La interfaz de GUSS prioriza una latencia baja en datos críticos (posición, tasa, velocidad) y respuestas predecibles: ante un riesgo de colisión, el sistema detiene la máquina y notifica. Este patrón se alinea con principios de seguridad funcional: definir modos seguros y degradaciones controladas antes que buscar “cero fallos”, objetivo inalcanzable en campo abierto. Además, la supervisión de ocho unidades por técnico, documentada por el fabricante y distribuidores, no solo escala hectáreas/día; también reduce exposición del personal a químicos y a vuelcos en taludes, un riesgo histórico en frutales y viñedos con pendiente.
Ahorro de agua y fitosanitarios: qué afirma la evidencia
Más allá del marketing, la promesa tecnológica medible está en el ahorro de insumos. La tecnología Smart Apply —que John Deere integra en su ecosistema— reporta, según documentación corporativa, reducciones de hasta el 50% en agua y productos en pulverización de aire asistido, promediadas en ensayos y casos de uso. La lógica técnica coincide con literatura revisada: sistemas con LiDAR + PWM ajustan caudal a la estructura del objetivo, y estudios de variable-rate muestran potencial de adopción amplia por sus ganancias de precisión y reducción de deriva/escorrentía. En GUSS, esa capa de decisión se combina con navegación autónoma y repetibilidad de pasadas, lo que permite “cerrar el lazo” entre dosis calculada, dosis aplicada y resultados, habilitando informes regulatorios y decisiones agronómicas basadas en datos propios de la finca.
Integración de datos: del robot al Operations Center
El rendimiento de un agrobot no se agota en la parcela. GUSS captura telemetría de dosis, superficie y condiciones y la sube a sistemas de gestión, donde puede cruzarse con mapas de vigor, índices climáticos o inventarios de productos. La integración anunciada entre GUSS y Smart Apply busca precisamente conectar la automatización física del chorro con la inteligencia que ajusta la dosis y genera documentación de cumplimiento. En el ecosistema John Deere, eso significa sincronizar con el Operations Center, normalizar unidades y permitir reportes de consumo por cuartel, variedad o bloque, creando series temporales para auditorías y toma de decisiones. En paralelo, la industria explora variantes eléctricas para reducir emisiones locales y simplificar mantenimiento, manteniendo la supervisión multiunidad y la capa de sensores que hacen viable la dosificación de precisión.
Qué viene después: adopción responsable y métricas
La curva de adopción de robots pulverizadores en frutales dependerá de tres frentes: capacidad de red (RTK y cobertura), operaciones (planificación de flotas y mantenimiento predictivo) y regulación (homologación, seguridad y formación).
Para una integración responsable, conviene:
1) definir un procedimiento de supervisión de flota con tiempos de respuesta a alarmas.
2) establecer calibraciones periódicas de caudal y validaciones de sensores.
3) integrar indicadores de agua y químicos por hectárea y por variedad.
4) mapear la trazabilidad que piden certificaciones y ayudas públicas.
Con ese marco, GUSS y tecnologías afines pasan de ser “gadgets” a infraestructura agronómica: máquinas que aplican, miden y demuestran cumplimiento, en línea con la doble presión que vive el campo europeo —ser rentable y a la vez reducir su huella ambiental— sin renunciar a la calidad del fruto.
Fuente: AgFunderNews, GUSS Automation, Future Farming,
Suscribete
Twitter
Facebook
Instagram
Linkedin
Enviar